ChampionXperience प्रस्तुत करते हुए खुशी हो रही है पेक्का वारिस को Dell प्रो प्रेसिजन एंबेसडर और NVIDIA ओमनीवर्स एंबेसडर, क्योंकि वह साझा करते हैं कि उन्होंने हर्मेस 3डी एजेंट कैसे विकसित किया, एक वर्कफ़्लो जो एक एकल अवधारणा छवि को भौतिक रूप से मान्य NVIDIA इसाक सिम दृश्य में परिवर्तित करता है, और उन्होंने रोबोटिक्स के लिए जनरेटिव 3डी के बारे में क्या सीखा।
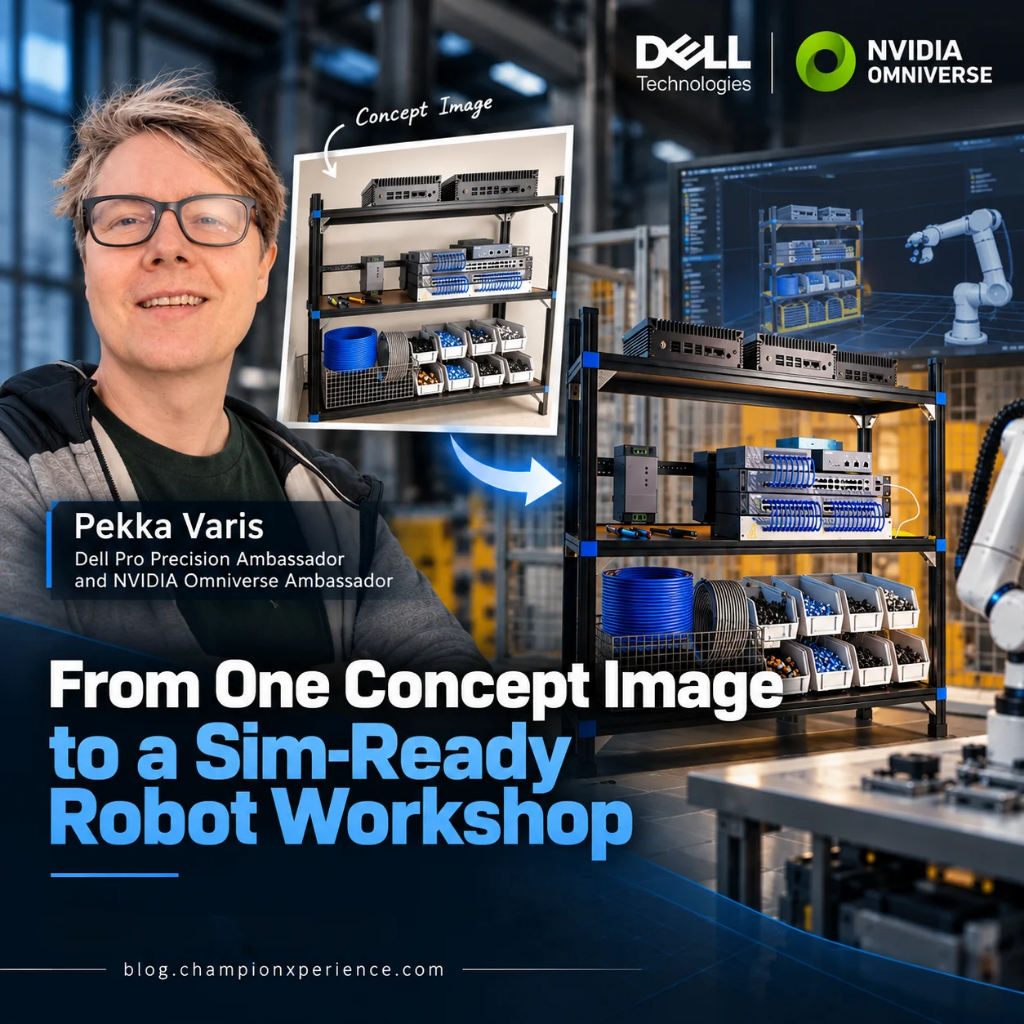
किसी कार्यशाला में काम करने वाले रोबोट को असली उपकरणों से परिचित कराने से बहुत पहले ही रैक, डिब्बे, केबल और हाथ के औजारों के बीच प्रशिक्षित और परखा जाना आवश्यक होता है। इनमें से प्रत्येक वस्तु का एक सटीक आकार, द्रव्यमान और एक ऐसी सतह होनी चाहिए जिसे रोबोट स्पर्श कर सके। इस तरह का दृश्य हाथ से बनाने में एक कलाकार को कई सप्ताह लग जाते हैं। जनरेटिव एआई उसी कार्यशाला का चित्र कुछ ही सेकंडों में बना सकता है, लेकिन चित्र वास्तविक दृश्य नहीं होता: जनित जाल तैरते हैं, एक दूसरे से गुजरते हैं और गलत पैमाने पर बनते हैं।.
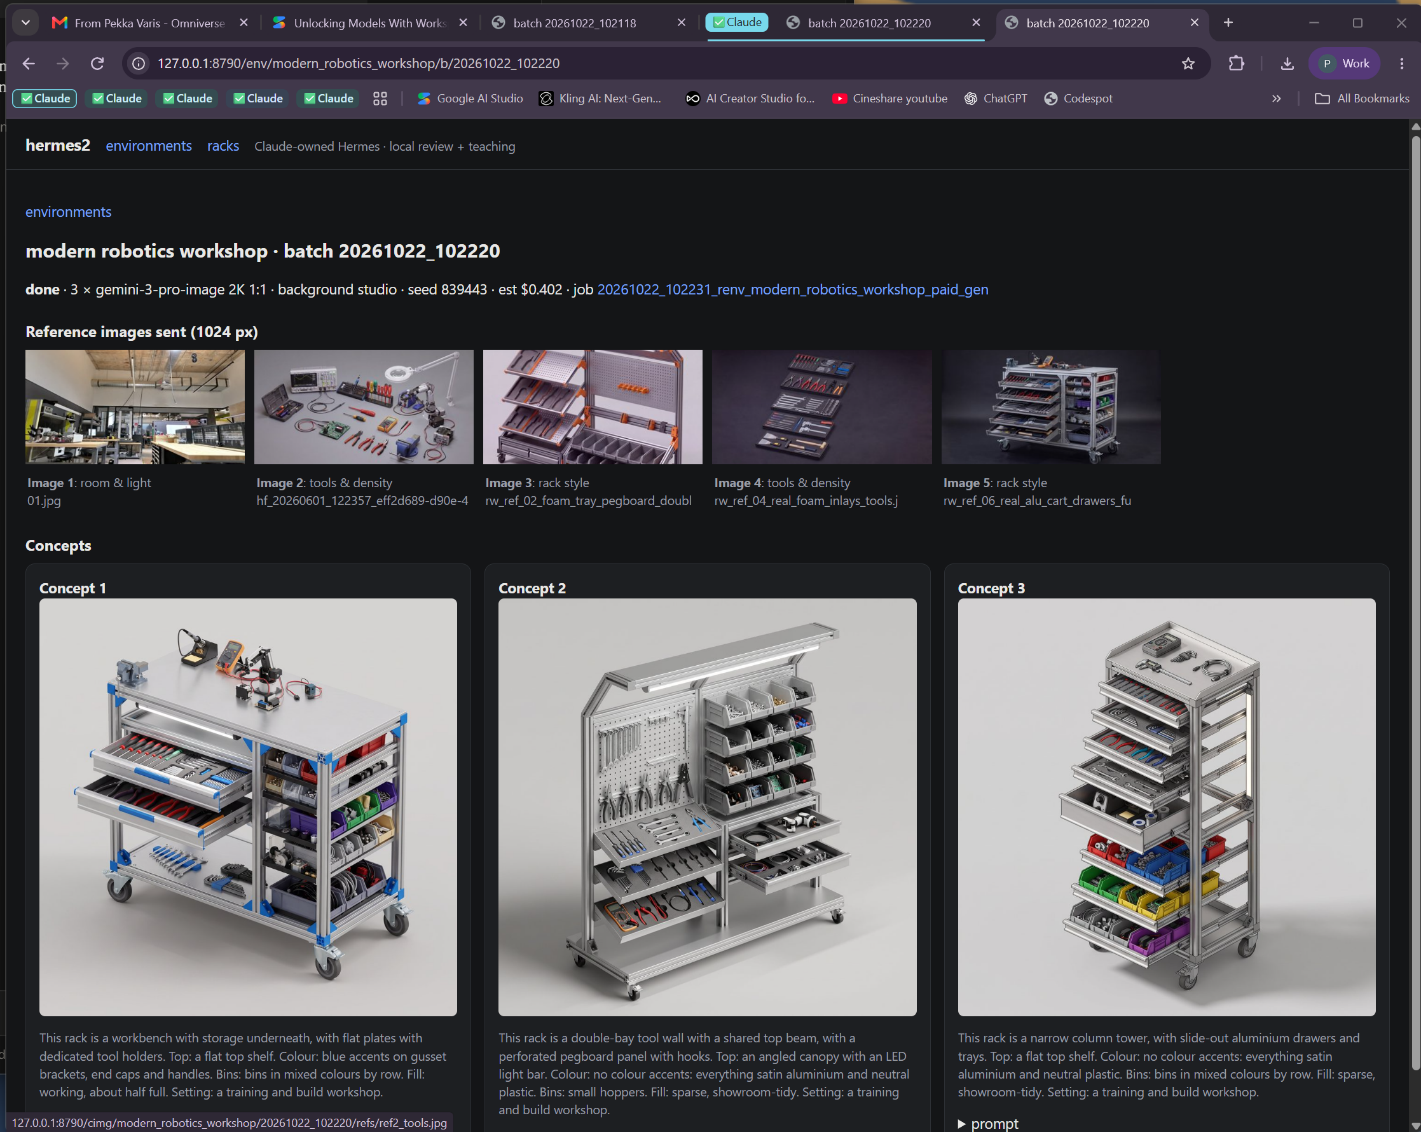
हर्मेस 3डी एजेंट इसी कमी का समाधान है। आपको बस अपने मन में मौजूद जगह की एक कॉन्सेप्ट इमेज देनी होती है। यह हर हिस्से को उसी संदर्भ में बनाता है, उसे वास्तविक दुनिया के पैमाने पर ढालता है, उसे तस्वीर में दिखाए गए स्थान पर रखता है, और अंत में एक ऐसा आइज़ैक सिम सीन तैयार करता है जिसमें भौतिकी का पूर्ण नियंत्रण होता है। हर्मेस अभी बीटा संस्करण में है। यहां बताया गया है कि यह कैसे काम करता है, चरण दर चरण, और इससे जनरेटिव टूल्स का उपयोग करके सिमुलेशन कंटेंट बनाने वाले किसी भी व्यक्ति को क्या सीख मिलती है।
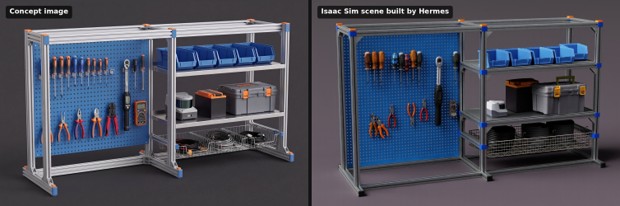 बाएं: अवधारणा चित्र। दाएं: इसाक सिम द्वारा निर्मित वह दृश्य जिसे हर्मेस ने इससे बनाया था, जिसमें हर हिस्सा वास्तविक दुनिया के पैमाने पर है।.
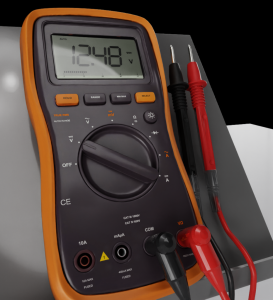
लेबल, बटन और उसके कवर ग्लास के नीचे स्थित एलसीडी वास्तविक ब्लेंडर ज्योमेट्री हैं, इसलिए वे क्लोज-अप में भी स्पष्ट दिखाई देते हैं।.
5. भौतिकी ही अंतिम निर्णय लेती है। वस्तुओं को उनके आधार से आधा मिलीमीटर ऊपर तक नीचे लाया जाता है और आइज़ैक सिम में PhysX का उपयोग करके उन्हें स्थिर किया जाता है। फिर ब्लेंडर पास प्रत्येक वस्तु को संपर्क तोड़े बिना डिज़ाइन में उसके स्थान पर वापस खींच लेता है। हर्मेस न्यूटन भौतिकी इंजन का उपयोग करके केबलों को छड़ों के रूप में अनुकरण करता है। उदाहरण के लिए, टाइप 2 प्लग वाली दस EV चार्जिंग केबल 5.4 सेकंड में अपनी तार की टोकरियों में स्थिर हो जाती हैं। उनकी लंबाई में 1% से भी कम परिवर्तन होता है।
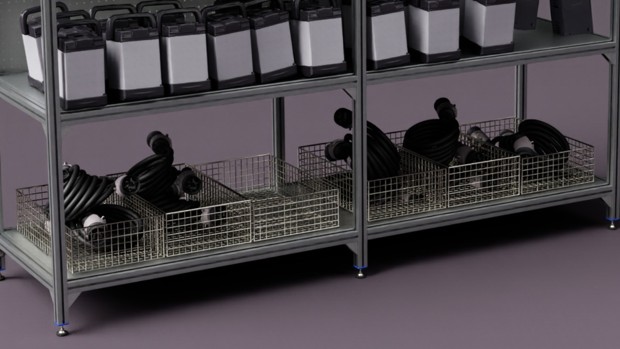 टाइप 2 प्लग वाले ईवी चार्जिंग केबल, न्यूटन सिमुलेशन द्वारा जांचे गए और अपनी तार की टोकरियों में व्यवस्थित किए गए।.
6. किसी व्यक्ति के देखने से पहले जाँच की जाती है। प्रत्येक निर्माण संरचना, सामग्री, संपर्क, रंग और ओवरले जाँचों से गुजरता है और उसे दो अंक मिलते हैं: आशय (क्या यह चित्र से मेल खाता है?) और भौतिक वैधता (क्या यह खड़ा रह सकता है?)। जो निर्माण जाँच में विफल होता है, उसे सुधार के लिए वापस भेजा जाता है; केवल जाँच में सफल होने वाले निर्माण ही किसी व्यक्ति तक पहुँचते हैं।
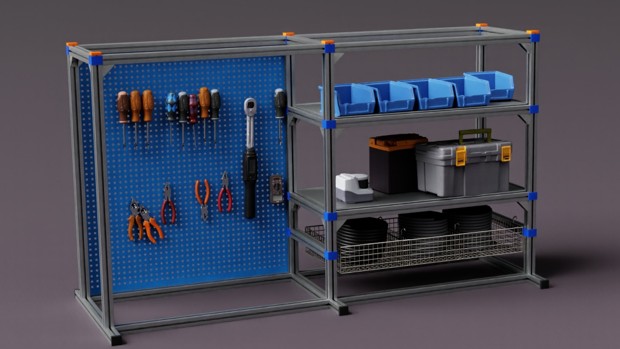 इसाक सिम में तैयार किया गया एक हर्मेस रैक: ब्लेंडर द्वारा निर्मित फ्रेम, लाइब्रेरी टूल्स और डिब्बे, सिम्युलेटेड केबल।.
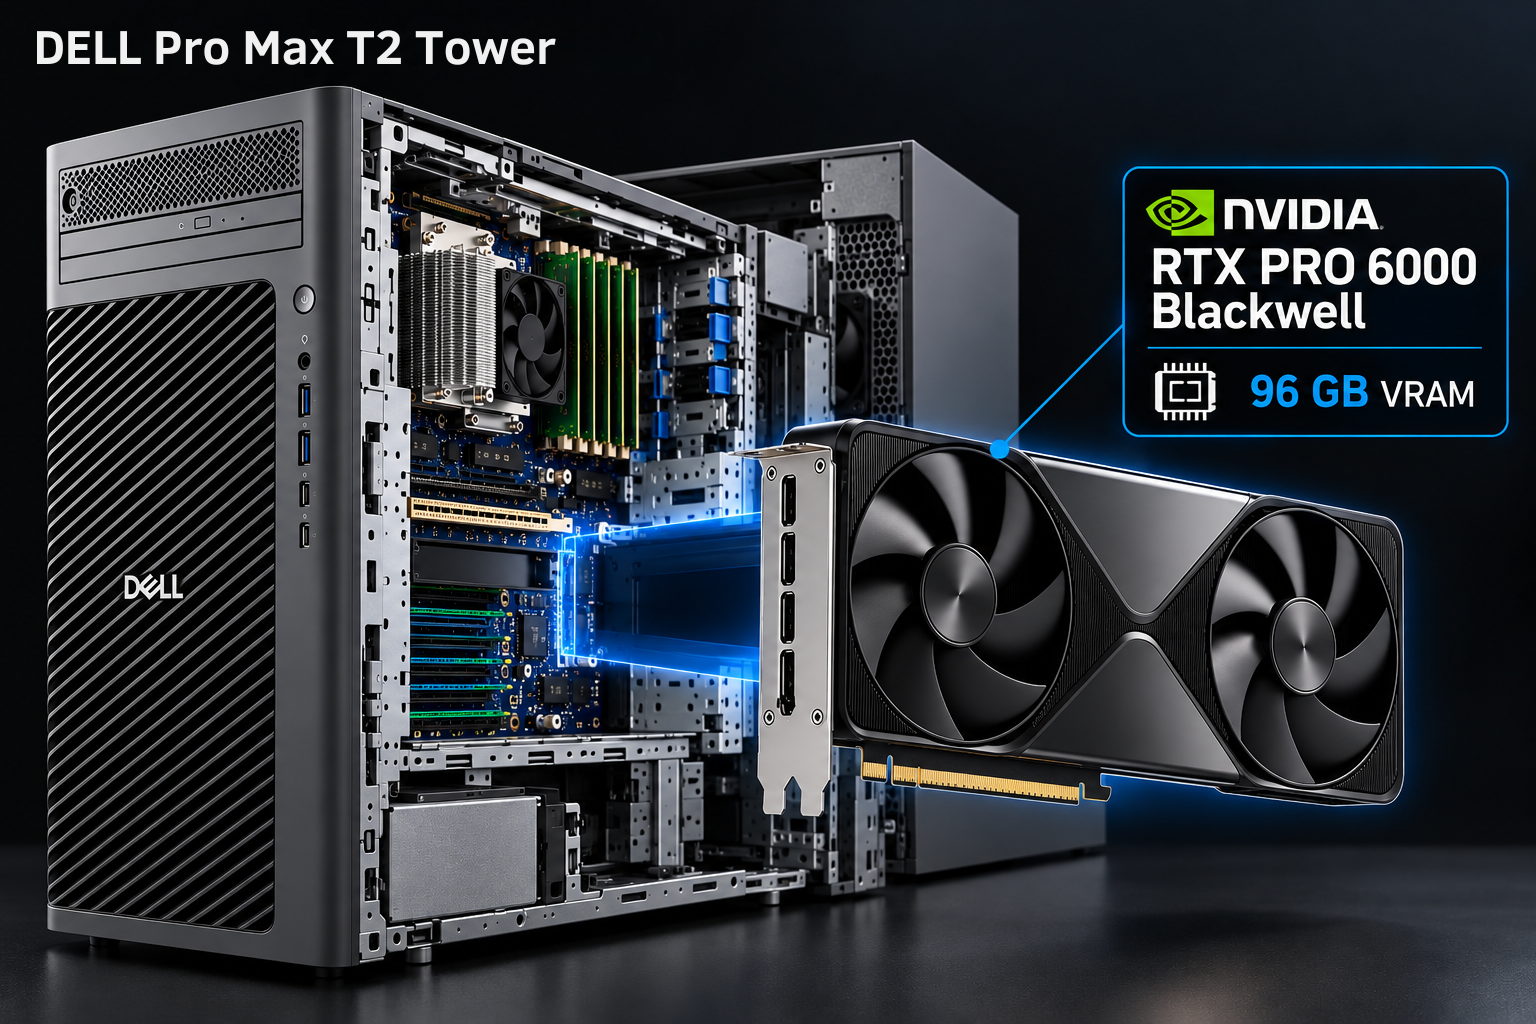
यह सारा विकास Dell प्रो मैक्स टी2 टावर पर किया गया, जिसमें NVIDIA आरटीएक्स प्रो 6000 ब्लैकवेल ग्राफ़िक्स कार्ड। इसकी 96 जीबी जीपीयू मेमोरी आइज़ैक सिम, ब्लेंडर, डिटेक्शन मॉडल और सीन को एक साथ स्टोर करके रखती है, जिससे टूल्स के बीच अदला-बदली की ज़रूरत नहीं पड़ती। आरटीएक्स 6000 एडा ग्राफ़िक्स कार्ड वाला दूसरा वर्कस्टेशन एक साझा जॉब क्यू से समानांतर रूप से रैक बनाता है। सब कुछ स्थानीय रखने से पुनरावृति की गति बढ़ जाती है। जब मैं कोई नियम बदलता हूँ, तो मैं सीन को कुछ ही मिनटों में रीबिल्ड कर सकता हूँ और आइज़ैक सिम में उसका परीक्षण कर सकता हूँ।
Persona AI की मदद से, हमने NVIDIA Omniverse का उपयोग करके एक शिपयार्ड के डिजिटल ट्विन में मानवाकार वेल्डिंग रोबोट बनाए। इन रोबोटों को Isaac Lab में प्रशिक्षित किया गया था। हमने NVIDIA GTC 2026 कीनोट के लिए उसी Dell और NVIDIA हार्डवेयर पर दृश्य को प्रस्तुत किया।.
Persona AI का वीडियो देखें । Persona AI की कहानी , Dell Technologies का लेख या Cineshare केस स्टडी पढ़ें ।
कार्यशालाएँ तो बस शुरुआत हैं। हर्मेस 3डी एजेंट रोबोटिक्स सिमुलेशन और प्रशिक्षण के लिए कई प्रकार के वातावरण बनाने में आपकी मदद कर सकता है। यदि आपकी टीम सिमुलेशन दृश्य, डिजिटल ट्विन या रोबोट-प्रशिक्षण वातावरण बनाती है, तो हर्मेस बीटा के लिए आवेदन करें और आवश्यक स्थान की एक अवधारणा छवि भेजें।