ChampionXperience 非常荣幸地邀请到 Pekka Varis Dell Pro Precision 大使和 NVIDIA Omniverse 大使,他将分享他如何开发 Hermes 3D Agent,这是一种将单个概念图像转换为物理上有效的 NVIDIA Isaac Sim 场景的工作流程,以及他从机器人生成式 3D 中学到的知识。
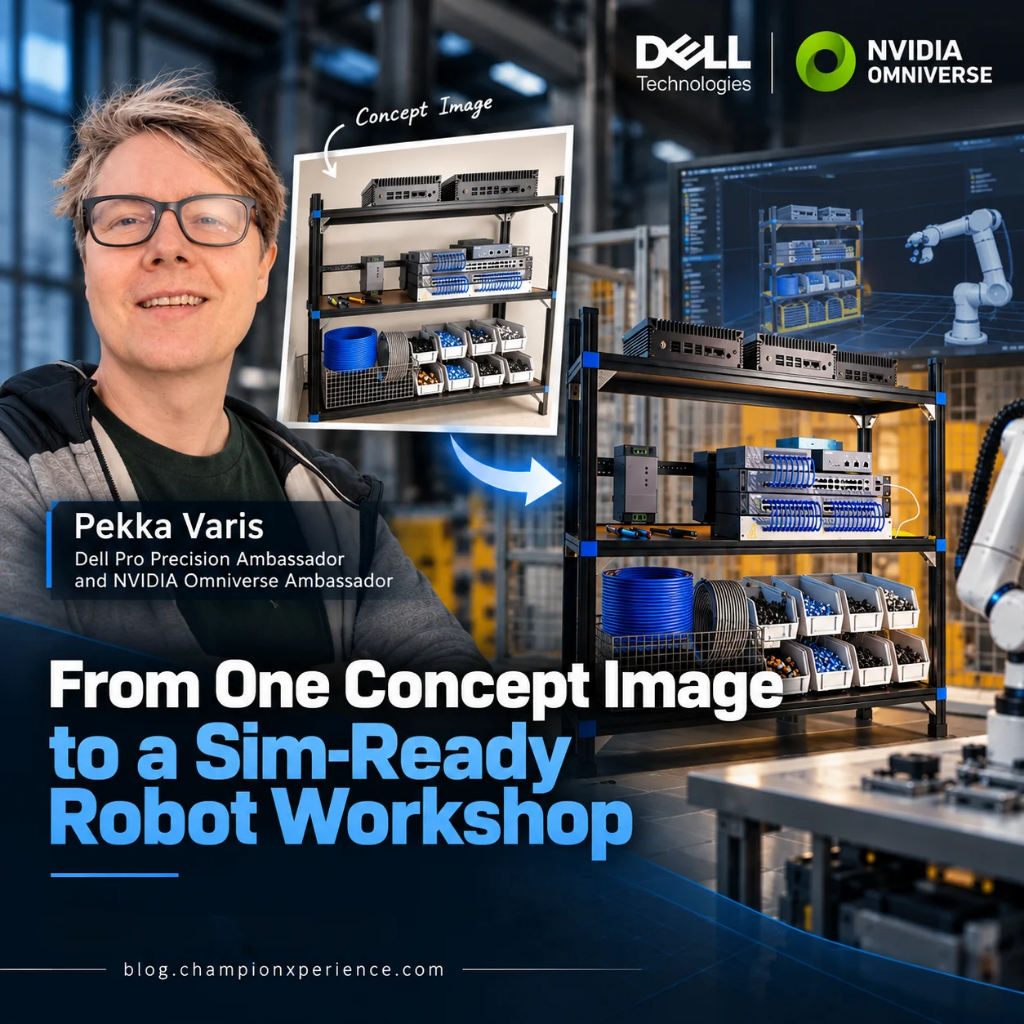
一台要在车间工作的机器人,在接触真实的工具之前,必须先在货架、料箱、电缆和手动工具等场景中进行长时间的训练和测试。这些物体都需要具备真实的尺寸、质量和可供机器人触摸的表面。艺术家手工构建这样一个场景需要数周时间。生成式人工智能可以在几秒钟内绘制出同样的车间场景,但图像并非场景:生成的网格会漂浮、相互穿过,并且最终呈现的比例也不准确。.
Hermes 3D Agent 就是我针对这一空白提出的解决方案。你只需提供一张你心中构想的空间概念图,它就能根据概念图构建每个部件,将其缩放至真实世界比例,并放置在图片所示的位置,最终生成一个完全符合物理定律的 Isaac Sim 场景。Hermes 目前处于 Beta 测试阶段。以下将逐步介绍它的工作原理,以及适用于所有使用生成式工具构建模拟内容的用户的经验教训。
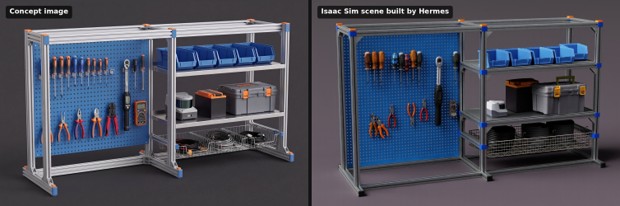 左图:概念图。右图:艾萨克·西姆根据概念图搭建的场景,赫尔墨斯将其所有部分都按真实比例还原。.
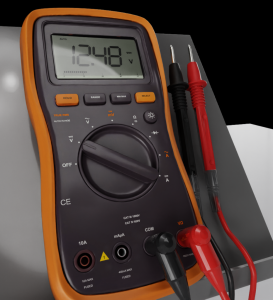
标签、按钮和盖板玻璃下的液晶显示屏都是真正的 Blender 几何体,因此在特写镜头中也能保持清晰。.
5. 物理定律最终决定一切。 物体被降低到距离支撑物半毫米的位置,并在 Isaac Sim 中使用 PhysX 进行稳定。然后,Blender 会通过一个渲染过程将每个物体拉回其在设计中的位置,同时保持与支撑物接触。Hermes 使用 Newton 物理引擎将电缆模拟为杆。例如,十根带有 Type 2 插头的电动汽车充电电缆在 5.4 秒内落入其金属丝篮中,长度变化小于 1%。
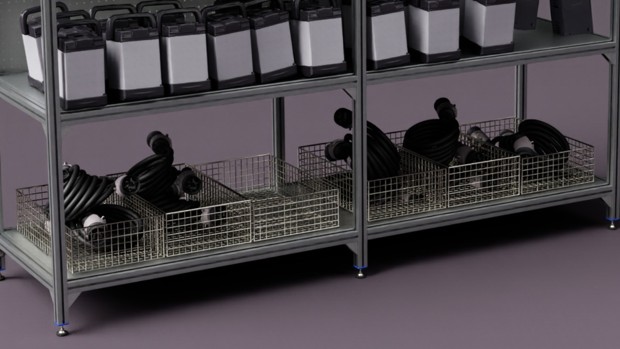 用牛顿法模拟的带 2 型插头的电动汽车充电线,并放置在它们的金属丝篮中。.
6. 检查在人工查看之前进行。 每个模型都要通过结构、物品清单、接触点、颜色和叠加层检查,并获得两个分数:意图(是否与图片相符?)和物理有效性(是否能站立?)。未通过检查的模型需要返回进行下一轮修复;只有通过检查的模型才能最终由人工查看。
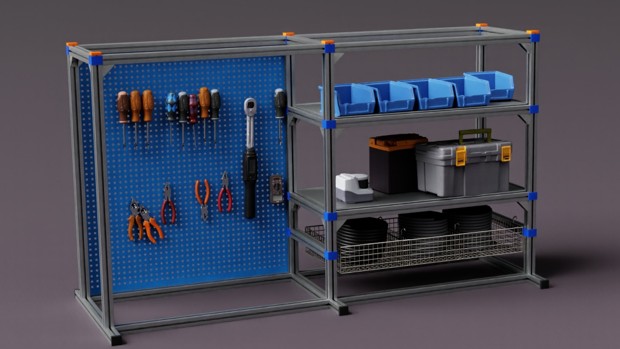 一个用 Isaac Sim 制作的 Hermes 成品架子:Blender 构建的框架、库工具和收纳盒、模拟线缆。.
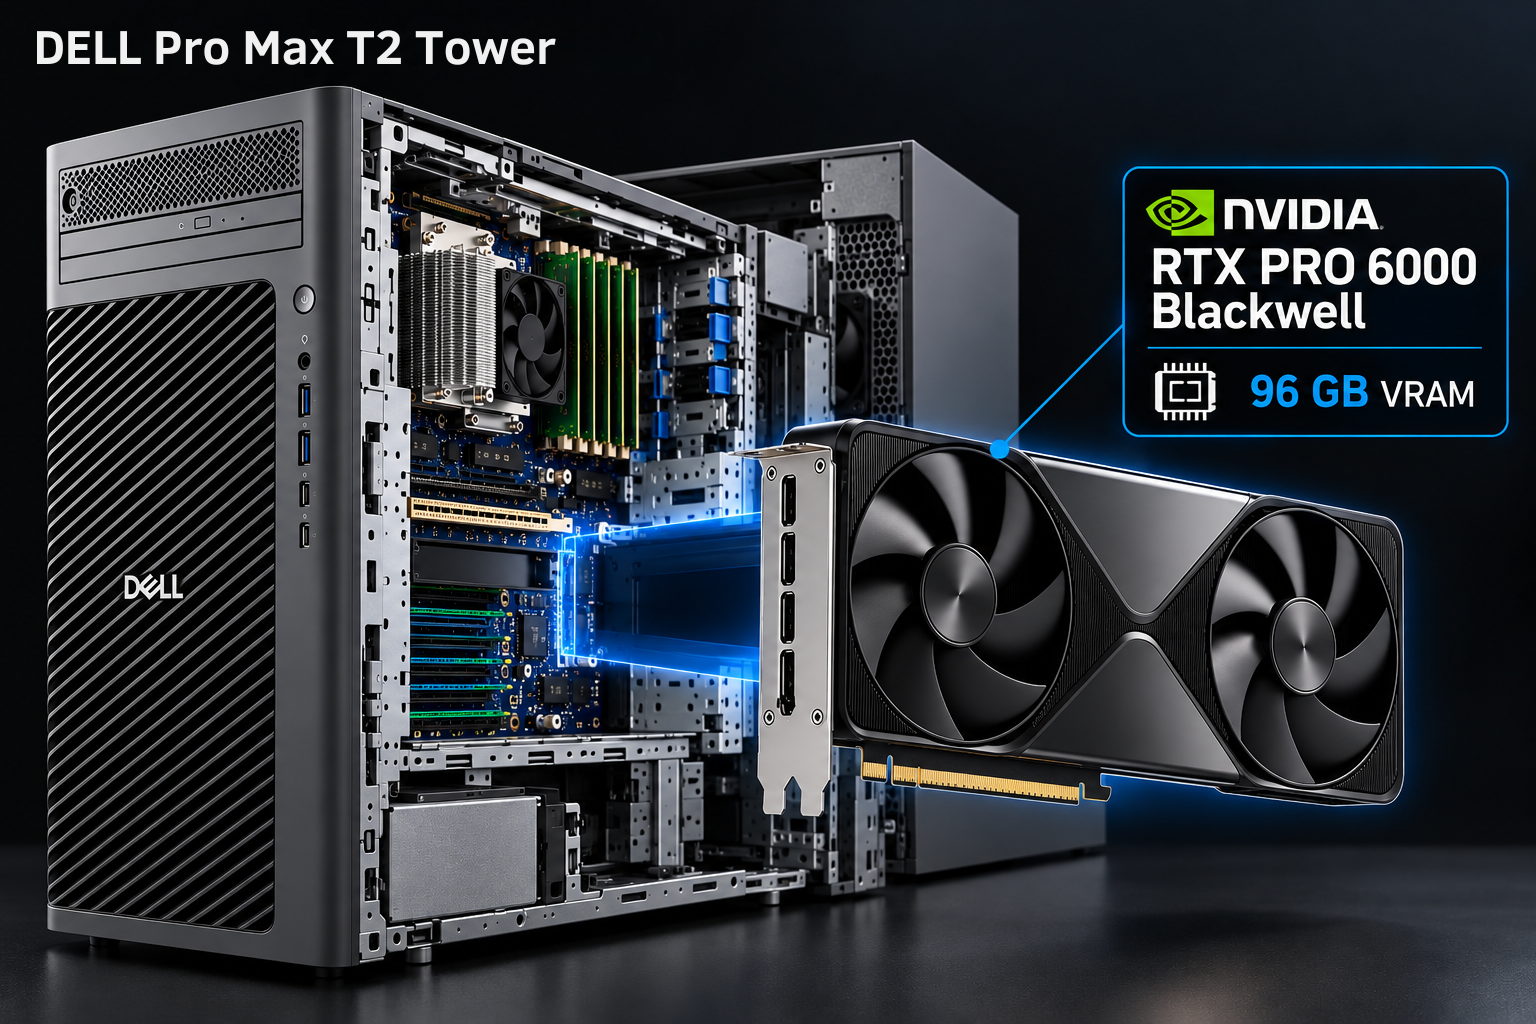
所有这些开发工作都在一台 Dell Pro Max T2 塔式机 NVIDIA RTX PRO 6000 Blackwell。 其 96 GB 的显存可同时支持 Isaac Sim、Blender、检测模型和场景,无需在工具之间切换。另一台配备 RTX 6000 Ada 显卡的工作站则通过共享作业队列并行构建机架。所有程序都本地运行,大大加快了迭代速度。当我修改规则时,可以在几分钟内重建场景并在 Isaac Sim 中进行测试。
借助 Persona AI,我们利用 NVIDIA Omniverse 将人形焊接机器人集成到造船厂的数字孪生模型中。这些机器人在 Isaac Lab 进行了训练。我们使用相同的 Dell 和 NVIDIA 硬件渲染了该场景,用于 NVIDIA GTC 2026 主题演讲。.
观看 Persona AI 的视频。阅读 Persona AI 的故事、 Dell 科技的文章或 Cineshare 的案例研究。
研讨会只是个开始。Hermes 3D Agent 可以帮助您创建多种机器人仿真和训练环境。如果您的团队需要构建仿真场景、数字孪生或机器人训练环境, 请申请加入 Hermes 测试版 ,并发送一张您所需空间的概念图。